摘 要:本发明涉及一种用于栉梳机的亚麻打成麻自动分束与喂入装置和方法,属于纺织设备技术领域。亚麻打成麻自动分束与喂入装置包括第一分束抓取装置、第二分束抓取装置、辅助分束装置、输送带、机架、中间衔接装置和喂入装置。本发明采用自动化的机械装置完成亚麻打成麻的输送、分束及喂入工作,能够有效替代传统的人工分束和喂入工作,对不同性能参数的亚麻具有较好的兼容性,显著地提高了工作效率及设备的稳定性、可靠性和操作安全性。
权利要求书
1.一种用于栉梳机的亚麻打成麻分束及喂入机构,其特征在于,包括分束抓取装置、辅助分束装置、输送带、衔接喂入装置,其中:
输送带用于以预设周期将待分束的亚麻打成麻向栉梳机所在位置间断输送,将亚麻打成麻在输送带上的传输方向定义为前后方向,左右方向在输送带所处平面内与前后方向垂直,上下方向在与输送带所处平面相垂直的平面内与前后方向垂直;
辅助分束装置位于输送带上方,进一步包括压紧装置以及分别位于压紧装置左、右两侧的第一分束挡杆装置和第二分束挡杆装置:
压紧装置用于将被输送带输送至辅助分束装置下方的亚麻打成麻压紧的同时,使分束挡板向下插入亚麻打成麻的间隙中以阻挡被压紧的亚麻打成麻;
第一分束挡杆装置和第二分束挡杆装置通过沿左右方向的背向运动将被压紧装置压紧的亚麻打成麻从中间到两端分开;
分束抓取装置:用于从亚麻打成麻的中间夹持固定一束亚麻打成麻束,并在亚麻打成麻被压紧装置压紧后,将被夹持的亚麻打成麻束与剩余亚麻打成麻彻底分开;还用于将被分开的亚麻打成麻束送至衔接喂入装置;
衔接喂入装置用于将分束后的亚麻打成麻束喂入栉梳机。
2.如权利要求1所述的一种用于栉梳机的亚麻打成麻分束及喂入机构,其特征在于,有两个所述分束抓取装置,将两个所述分束抓取装置分别定义为第一分束抓取装置以及第二分束抓取装置,第一分束抓取装置、第二分束抓取装置沿所述输送带前后方向的中轴线左右对称布设,且交替作业。
3.如权利要求2所述的一种用于栉梳机的亚麻打成麻分束及喂入机构,其特征在于,所述第一分束抓取装置与所述第二分束抓取装置的结构相同,利用夹爪机构夹持固定所述亚麻打成麻束,还包括:
由第一电机驱动的第一丝杠滑台机构,用于带动夹爪机构沿前后方向移动;
由第二电机驱动的第二丝杠滑台机构,用于带动夹爪机构沿上下方向移动;
第一气缸机构,用于带动夹爪机构沿左右方向移动;
第二气缸机构,用于带动夹爪机构前后摆动,使夹爪机构在水平状态与竖直状态之间切换。
4.如权利要求3所述的一种用于栉梳机的亚麻打成麻分束及喂入机构,其特征在于,所述夹爪机构包括由第三气缸驱动上下开合的分束上夹爪以及分束下夹爪,分束上夹爪的下表面以及分束下夹爪的上表面分别设有第一橡胶垫以及第二橡胶垫,其中,分束上夹爪与分束下夹爪的接触面均设有一圆弧曲面,分束上夹爪与分束下夹爪闭合后,分束上夹爪与分束下夹爪上的圆弧曲面形成弧形区域,被夹持固定的亚麻打成麻束进入弧形区域使得分束上夹爪与分束下夹爪闭合后有效接触,分束下夹爪端部的竖直平面底端为V型设计,底部为一尖点,尖点两侧曲线为对称的二次曲线。
5.如权利要求4所述的一种用于栉梳机的亚麻打成麻分束及喂入机构,其特征在于,所述辅助分束装置还包括输送带支架,所述第一分束挡杆装置、所述第二分束挡杆装置和所述压紧装置均设于输送带支架上。
6.如权利要求5所述的一种用于栉梳机的亚麻打成麻分束及喂入机构,其特征在于,所述压紧装置包括压紧板以及所述分束挡板,还包括:
第四气缸组件,用于带动压紧板和所述分束挡板上下移动;
第五气缸组件,用于带动所述分束挡板上下移动;在所述压紧板将所述亚麻打成麻压紧后,由第五气缸组件带动所述分束挡板向下移动,使所述分束挡板向下插入亚麻打成麻的间隙中;
所述分束挡板的底端为V型设计,其中部为一尖点,尖点两侧为对称的二次曲线,所述分束挡板在上下方向上厚度由高到低逐渐减小。
7.如权利要求6所述的一种用于栉梳机的亚麻打成麻分束及喂入机构,其特征在于,所述第一分束挡杆装置与所述第二分束挡杆装置的结构相同,包括:
设于所述输送带支架的第一无杆气缸滑块,由第一无杆气缸驱动第一无杆气缸滑块沿左右方向移动;
设于第一无杆气缸滑块的大方管;
内嵌于大方管的小方管,小方管可沿大方管上下移动;
设于大方管内的第一弹簧,第一弹簧的端部与小方管相抵,当小方管向上移动时,第一弹簧受力压缩产生回复力,小方管可在所述回复力的作用下向下移动;
设于小方管底部的V型挡杆以及抬升挡片:当所述压紧板向上移动时,通过抬升挡片带动V型挡杆同步向上移动,当所述压紧板向下移动时,撤去对抬升挡片的作用力;位于所述第一分束挡杆装置及所述第二分束挡杆装置的V型挡杆的V型开口沿水平方向左右相背布置,通过所述第一无杆气缸驱动所述第一分束挡杆装置及所述第二分束挡杆装置的两根V型挡杆沿左右方向背向运动,从而将被压紧的所述亚麻打成麻从中间到两端分开。
8.如权利要求1所述的一种用于栉梳机的亚麻打成麻分束及喂入机构,其特征在于,所述亚麻打成麻束的大小通过所述输送带单次运动距离控制,所述输送带单次运动距离与所述亚麻打成麻束大小呈正相关。
9.如权利要求3所述的一种用于栉梳机的亚麻打成麻分束及喂入机构,其特征在于,所述衔接喂入装置包括中间衔接装置以及喂入装置:
中间衔接装置包括传送盘支架,传送盘支架上设有至少三个可自由转动的传送盘,由第四电机驱动传送盘按预设周期沿竖直圆周平稳回转,每个周期使至少一个传送盘转动至最顶端,每个传送盘上平行固定有若干弹力绳,用于承接落下的所述亚麻打成麻束,通过处于竖直状态的所述夹爪机构,使下落的所述亚麻打成麻束与弹力绳呈90°角,弹力绳为所述亚麻打成麻束提供摩擦力,带动所述亚麻打成麻束跟随传送盘一同运动;
喂入装置包括工业机器人,工业机器人的末端设有喂入夹爪,喂入夹爪用于抓取传送盘上的所述亚麻打成麻束后喂入所述栉梳机,喂入夹爪包括若干个平行的手指,指端磨圆,指宽小于传送盘上相邻弹力绳间的间隙,指间间隙大于弹力绳的直径。
10.一种用于栉梳机的亚麻打成麻分束及喂入方法,其特征在于,采用权利要求1至9中任意一项所述的机构,所述输送带包括由输送带衬板支撑的输送带带面,输送带带面中间部分留有始终存在的空隙,输送带衬板的中部通过所述空隙露于外,所述方法包括以下步骤:
步骤1、第一分束挡杆装置以及第二分束挡杆装置的V型挡杆分别回到压紧装置的左右两侧,且V型挡杆与压紧装置的分束挡板在上下方向上处于同一平面,压紧装置的压紧板以及分束挡板向上抬升,并同步带动第一分束挡杆装置以及第二分束挡杆装置的V型挡杆向上抬升,从而在输送带衬板与压紧装置间形成亚麻打成麻可通过的空间;第一分束抓取装置与所述第二分束抓取装置的夹爪机构沿前后以及上下方向运动之初始位置后,夹爪机构打开;衔接喂入装置使得至少一个传送盘转动至最顶端;
步骤2、夹爪机构切换至水平状态后,夹爪机构闭合,夹爪机构沿前后方向向辅助分束装置所在位置移动,直至夹爪机构的前端竖直平面与分束挡板在上下方向上处于同一平面;
步骤3、夹爪机构沿左右方向移动至输送带的正中间,夹爪机构打开后,再向下移动,直至夹爪机构的分束下夹爪运动至低于输送带衬板;
步骤4、输送带带动亚麻打成麻向下游运动一定距离,夹爪机构闭合以从亚麻打成麻的中间夹持固定一束亚麻打成麻束,压紧板向下移动至其底部的第三橡胶垫与输送带衬板紧贴,从而压紧剩余待分束亚麻打成麻,与此同时,第一分束挡杆装置以及第二分束挡杆装置的V型挡杆同步向下运动,其下端紧贴输送带带面;分束挡板向下插入亚麻打成麻的间隙中以阻挡被压紧的亚麻打成麻;
步骤5、夹持固定有亚麻打成麻束的夹爪机构沿左右方向向衔接喂入装置所在位置移动,在运动过程中,被夹持的亚麻打成麻束与被压紧的剩余待分束亚麻打成麻彻底分开,与此同时,第一分束挡杆装置及第二分束挡杆装置的两根V型挡杆沿左右方向背向运动,从而将被压紧的亚麻打成麻从中间到两端分开;
步骤6、第一分束挡杆装置及第二分束挡杆装置的两根V型挡杆沿左右方向从两端向中间运动到位后,压紧板以及分束挡板向上抬升,并同步带动V型挡杆向上运动,输送带衬板与压紧装置间重新形成亚麻打成麻可通过的空间;
步骤7、夹爪机构运动到位后,夹爪机构切换至竖直状态,随后夹爪机构打开,被夹持的亚麻打成麻束落在衔接喂入装置的传送盘上;上述步骤2至步骤7构成一个分束循环,一个分束循环的执行时间为一个完整周期相对应,第二分束抓取装置相较于第一分束挡杆装置延迟半个周期开始动作,执行下一个分束循环,循环往复;
步骤8、亚麻打成麻束落在传送盘的弹力绳上后,衔接喂入装置使当前传送盘沿竖直圆周平稳回转一个角度,将另一个传送盘转至最顶端的同时,避免与当前的第一分束抓取装置或第二分束抓取装置发生碰撞;步骤9、衔接喂入装置利用工业机器人夹持传送盘上的亚麻打成麻束后,喂入栉梳机;以上步骤2至步骤9重复执行,直至输送带上的亚麻打成麻均已被分束并喂入栉梳机。
技术领域
本发明涉及一种用于栉梳机的亚麻打成麻自动分束与喂入装置和方法,属于纺织装备技术领域。
背景技术
送入麻纺厂的打成麻纤维是相当粗大的纤维束,纤维的强度、长度等物理指标都极不均匀,在纤维中含有短弱纤维和外表皮组织的残渣。因此,打成麻纤维不能直接用来纺纱。打成麻纤维在纺纱前要根据不同的纤维品质在栉梳机上进行梳理。所谓栉梳,就是将一定重量的麻束夹在夹麻器中,被自动装置推入升降架,随着升降架做上下升降,接受梳针的梳理,麻束经过每一道针栉,都要被梳掉一部分短麻,因此麻束的变化是逐节变化的,重量逐渐减轻。麻束要先经梢部从前到后的梳理,之后经过导麻装置后,夹在夹麻器内及梢部靠近夹麻器的部分纤维导出,且使一部分纤维在根部梳理区接受重复梳理。在梳麻车间各工序都有亚麻屑、尘、绒产生,以栉梳机为主要工艺设备的梳麻车间是亚麻纺织厂纺织工艺的第一道工序,该工序总排出尘杂量为加工原料总量的2-3%。粉尘、噪声、高温、高湿都是职业性有害因素,长期接触高浓度的亚麻粉尘或强度过高的噪声,将对操作人员的呼吸系统和听觉产生一定程度损害作用。尽管目前各麻纺厂都按照相关要求在梳麻车间安装了除尘设备,将粉尘量控制在了国家标准之内,但尽早实现亚麻打成麻手工分束及喂入机械化、自动化,降低工人劳动强度依旧是非常有必要的。
发明内容
本发明要解决的技术问题是:栉梳工艺,不仅工作环境恶劣且工作强度大,其中,栉梳工艺中栉梳机所需的亚麻打成麻分束与喂入工作由人工进行操作,由此导致用工多、劳动强度大、工作环境恶劣,在当前劳动力成本上升、纺织厂用工短缺的背景下,亟需采用自动化的机械装置来实现亚麻打成麻的自动分束与喂入工作。
为了解决上述技术问题,本发明技术方案的第一个方面是公开了一种用于栉梳机的亚麻打成麻分束及喂入机构,其特征在于,包括分束抓取装置、辅助分束装置、输送带、衔接喂入装置,其中:
输送带用于以预设周期将待分束的亚麻打成麻向栉梳机所在位置间断输送,将亚麻打成麻在输送带上的传输方向定义为前后方向,左右方向在输送带所处平面内与前后方向垂直,上下方向在与输送带所处平面相垂直的平面内与前后方向垂直;辅助分束装置位于输送带上方,进一步包括压紧装置以及分别位于压紧装置左、右两侧的第一分束挡杆装置和第二分束挡杆装置:压紧装置用于将被输送带输送至辅助分束装置下方的亚麻打成麻压紧的同时,使分束挡板向下插入亚麻打成麻的间隙中以阻挡被压紧的亚麻打成麻;第一分束挡杆装置和第二分束挡杆装置通过沿左右方向的背向运动将被压紧装置压紧的亚麻打成麻从中间到两端分开;分束抓取装置:用于从亚麻打成麻的中间夹持固定一束亚麻打成麻束,并在亚麻打成麻被压紧装置压紧后,将被夹持的亚麻打成麻束与剩余亚麻打成麻彻底分开;还用于将被分开的亚麻打成麻束送至衔接喂入装置;衔接喂入装置用于将分束后的亚麻打成麻束喂入栉梳机。
优选的,有两个所述分束抓取装置,将两个所述分束抓取装置分别定义为第一分束抓取装置以及第二分束抓取装置,第一分束抓取装置、第二分束抓取装置沿所述输送带前后方向的中轴线左右对称布设,且交替作业。
优选的,所述第一分束抓取装置与所述第二分束抓取装置的结构相同,利用夹爪机构夹持固定所述亚麻打成麻束,还包括:由第一电机驱动的第一丝杠滑台机构,用于带动夹爪机构沿前后方向移动;由第二电机驱动的第二丝杠滑台机构,用于带动夹爪机构沿上下方向移动;第一气缸机构,用于带动夹爪机构沿左右方向移动;第二气缸机构,用于带动夹爪机构前后摆动,使夹爪机构在水平状态与竖直状态之间切换。
优选的,所述夹爪机构包括由第三气缸驱动上下开合的分束上夹爪以及分束下夹爪,分束上夹爪的下表面以及分束下夹爪的上表面分别设有第一橡胶垫以及第二橡胶垫,其中,分束上夹爪与分束下夹爪的接触面均设有一圆弧曲面,分束上夹爪与分束下夹爪闭合后,分束上夹爪与分束下夹爪上的圆弧曲面形成弧形区域,被夹持固定的亚麻打成麻束进入弧形区域使得分束上夹爪与分束下夹爪闭合后有效接触,分束下夹爪端部的竖直平面底端为V型设计,底部为一尖点,尖点两侧曲线为对称的二次曲线。
优选的,所述辅助分束装置还包括输送带支架,所述第一分束挡杆装置、所述第二分束挡杆装置和所述压紧装置均设于输送带支架上。
优选的,所述压紧装置包括压紧板以及所述分束挡板,还包括:第四气缸组件,用于带动压紧板和所述分束挡板上下移动;第五气缸组件,用于带动所述分束挡板上下移动;在所述压紧板将所述亚麻打成麻压紧后,由第五气缸组件带动所述分束挡板向下移动,使所述分束挡板向下插入亚麻打成麻的间隙中;所述分束挡板的底端为V型设计,其中部为一尖点,尖点两侧为对称的二次曲线,所述分束挡板在上下方向上厚度由高到低逐渐减小。
优选的,所述第一分束挡杆装置与所述第二分束挡杆装置的结构相同,包括:设于所述输送带支架的第一无杆气缸滑块,由第一无杆气缸驱动第一无杆气缸滑块沿左右方向移动;设于第一无杆气缸滑块的大方管;内嵌于大方管的小方管,小方管可沿大方管上下移动;设于大方管内的第一弹簧,第一弹簧的端部与小方管相抵,当小方管向上移动时,第一弹簧受力压缩产生回复力,小方管可在所述回复力的作用下向下移动;设于小方管底部的V型挡杆以及抬升挡片:当所述压紧板向上移动时,通过抬升挡片带动V型挡杆同步向上移动,当所述压紧板向下移动时,撤去对抬升挡片的作用力;位于所述第一分束挡杆装置及所述第二分束挡杆装置的V型挡杆的V型开口沿水平方向左右相背布置,通过所述第一无杆气缸驱动所述第一分束挡杆装置及所述第二分束挡杆装置的两根V型挡杆沿左右方向背向运动,从而将被压紧的所述亚麻打成麻从中间到两端分开。
优选的,所述亚麻打成麻束的大小通过所述输送带单次运动距离控制,所述输送带单次运动距离与所述亚麻打成麻束大小呈正相关。
优选的,所述衔接喂入装置包括中间衔接装置以及喂入装置:中间衔接装置包括传送盘支架,传送盘支架上设有至少三个可自由转动的传送盘,由第四电机驱动传送盘按预设周期沿竖直圆周平稳回转,每个周期使至少一个传送盘转动至最顶端,每个传送盘上平行固定有若干弹力绳,用于承接落下的所述亚麻打成麻束,通过处于竖直状态的所述夹爪机构,使下落的所述亚麻打成麻束与弹力绳呈90°角,弹力绳为所述亚麻打成麻束提供摩擦力,带动所述亚麻打成麻束跟随传送盘一同运动;喂入装置包括工业机器人,工业机器人的末端设有喂入夹爪,喂入夹爪用于抓取传送盘上的所述亚麻打成麻束后喂入所述栉梳机,喂入夹爪包括若干个平行的手指,指端磨圆,指宽小于传送盘上相邻弹力绳间的间隙,指间间隙大于弹力绳的直径。
本发明技术方案的第二个方面是公开了一种用于栉梳机的亚麻打成麻分束及喂入方法,其特征在于,采用上述的机构,所述输送带包括由输送带衬板支撑的输送带带面,输送带带面中间部分留有始终存在的空隙,输送带衬板的中部通过所述空隙露于外,所述方法包括以下步骤:
步骤1、第一分束挡杆装置以及第二分束挡杆装置的V型挡杆分别回到压紧装置的左右两侧,且V型挡杆与压紧装置的分束挡板在上下方向上处于同一平面,压紧装置的压紧板以及分束挡板向上抬升,并同步带动第一分束挡杆装置以及第二分束挡杆装置的V型挡杆向上抬升,从而在输送带衬板与压紧装置间形成亚麻打成麻可通过的空间;第一分束抓取装置与所述第二分束抓取装置的夹爪机构沿前后以及上下方向运动之初始位置后,夹爪机构打开;衔接喂入装置使得至少一个传送盘转动至最顶端;
步骤2、夹爪机构切换至水平状态后,夹爪机构闭合,夹爪机构沿前后方向向辅助分束装置所在位置移动,直至夹爪机构的前端竖直平面与分束挡板在上下方向上处于同一平面;
步骤3、夹爪机构沿左右方向移动至输送带的正中间,夹爪机构打开后,再向下移动,直至夹爪机构的分束下夹爪运动至低于输送带衬板;
步骤4、输送带带动亚麻打成麻向下游运动一定距离,夹爪机构闭合以从亚麻打成麻的中间夹持固定一束亚麻打成麻束,压紧板向下移动至其底部的第三橡胶垫与输送带衬板紧贴,从而压紧剩余待分束亚麻打成麻,与此同时,第一分束挡杆装置以及第二分束挡杆装置的V型挡杆同步向下运动,其下端紧贴输送带带面;分束挡板向下插入亚麻打成麻的间隙中以阻挡被压紧的亚麻打成麻;
步骤5、夹持固定有亚麻打成麻束的夹爪机构沿左右方向向衔接喂入装置所在位置移动,在运动过程中,被夹持的亚麻打成麻束与被压紧的剩余待分束亚麻打成麻彻底分开,与此同时,第一分束挡杆装置及第二分束挡杆装置的两根V型挡杆沿左右方向背向运动,从而将被压紧的亚麻打成麻从中间到两端分开;
步骤6、第一分束挡杆装置及第二分束挡杆装置的两根V型挡杆沿左右方向从两端向中间运动到位后,压紧板以及分束挡板向上抬升,并同步带动V型挡杆向上运动,输送带衬板与压紧装置间重新形成亚麻打成麻可通过的空间;
步骤7、夹爪机构运动到位后,夹爪机构切换至竖直状态,随后夹爪机构打开,被夹持的亚麻打成麻束落在衔接喂入装置的传送盘上;
上述步骤2至步骤7构成一个分束循环,一个分束循环的执行时间为一个完整周期相对应,第二分束抓取装置相较于第一分束挡杆装置延迟半个周期开始动作,执行下一个分束循环,循环往复;
步骤8、亚麻打成麻束落在传送盘的弹力绳上后,衔接喂入装置使当前传送盘沿竖直圆周平稳回转一个角度,将另一个传送盘转至最顶端的同时,避免与当前的第一分束抓取装置或第二分束抓取装置发生碰撞;
步骤9、衔接喂入装置利用工业机器人夹持传送盘上的亚麻打成麻束后,喂入栉梳机;以上步骤2至步骤9重复执行,直至输送带上的亚麻打成麻均已被分束并喂入栉梳机。
本发明提供了一种完成亚麻打成麻的输送、分束及喂入工作的自动化的机械装置以及方法,能够有效替代传统的人工分束和喂入工作,对不同性能参数的亚麻具有较好的兼容性,显著地提高了麻纺厂的工作效率及设备的稳定性、可靠性和操作安全性。
与现有技术方案相比,本发明具有以下有益效果:
1.本发明通过采用分束抓取装置、辅助分束装置、输送带、中间衔接装置和喂入装置配合协作,实现了高度自动化的亚麻打成麻高效、快速和可靠地分束与喂入,提高了操作的安全性,提升了工作效率,降低了劳动强度,节省大量人工;
2.本发明中的机架上装有外壳,该外壳在轴向上覆盖所有分束装置,极大程度上阻止亚麻打成麻分束过程中的大量尘屑外溢,有效的改善了栉梳车间的环境。
3.本发明中的分束挡板与分束上夹爪的竖直平面底端均为V型设计,其两侧曲线为对称的二次曲线,底部为一尖点,该挡板在竖直方向上厚度由高到低逐渐减小,使得该分束挡板插入亚麻打成麻时减少亚麻打成麻的缠绕,有利于提升分束效果。
4.本发明采用双亚麻分束抓取装置对亚麻打成麻进行分束,分束的效率得到显著提升;
5.本发明的辅助分束装置包括分束挡杆装置和压紧装置。分束挡杆装置可以有效的解决亚麻打成麻两端缠绕的问题,使分束更加彻底;压紧装置可以将剩余亚麻打成麻压紧在输送带上,分开、阻隔亚麻打成麻束与剩余亚麻打成麻,有效提升分束效果;
6.亚麻打成麻自动分束及喂入装置,占地小,成本较低。
附图说明
图1为本发明的亚麻打成麻自动分束及喂入装置的立体图;
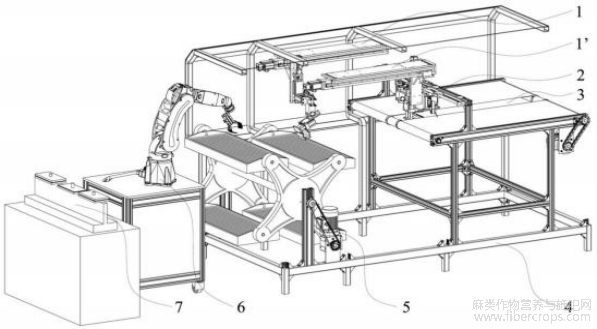
图1
图2为本发明的分束抓取装置的立体图;
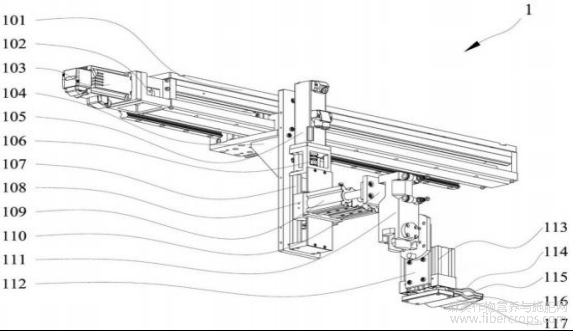
图2
图3为本发明的输送带及辅助分束装置的立体图;
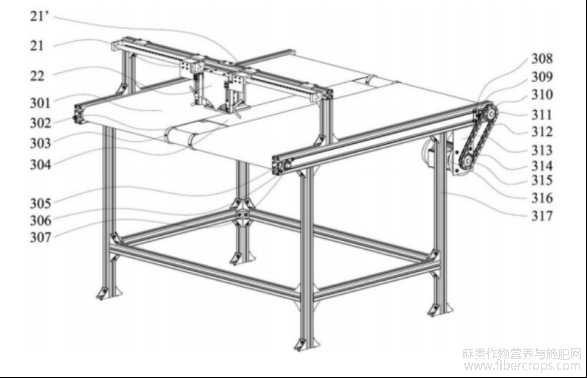
图3
图4为本发明的辅助分束装置的立体图;
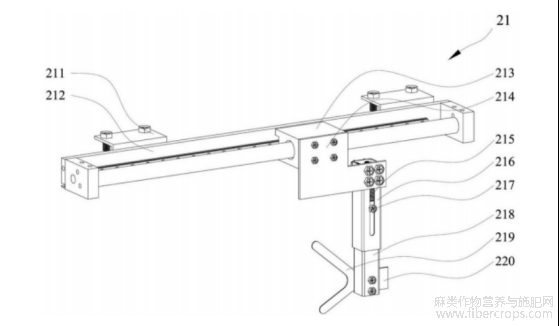
图4
图5为本发明的压紧装置的立体图;
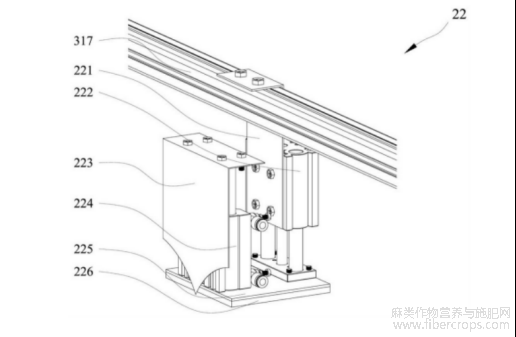
图5
图6为本发明的分束相关装置配合工作的立体图;
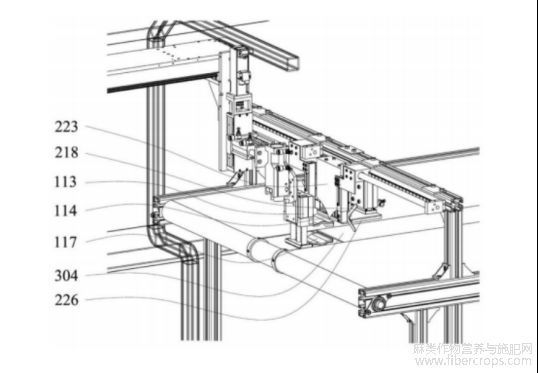
图6
图7为本发明的中间衔接装置的立体图;
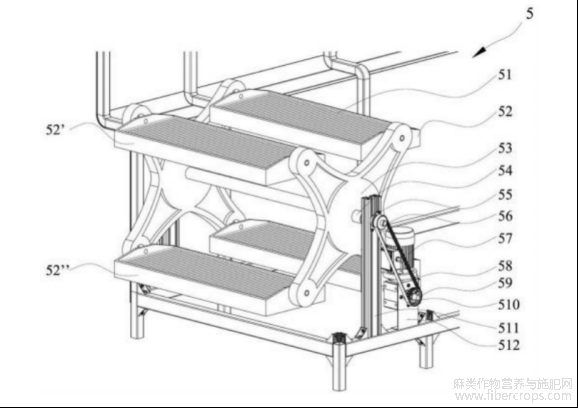
图7
图8为本发明的喂入装置的立体图;
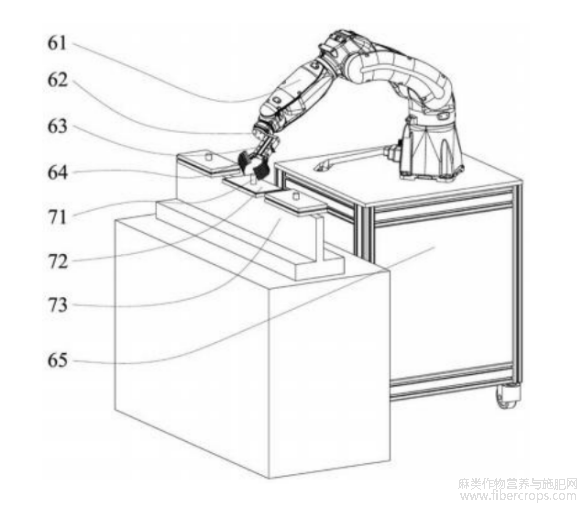
图8
附图标记说明:
图中:1、第一分束抓取装置;1’、第二分束抓取装置;2、辅助分束装置;3、输送带;4、机架;5、中间衔接装置;6、喂入装置;7、栉梳机(部分);101、第一丝杠滑台;102、第一联轴器;103、第一电机;104、第二丝杠滑台安装板;105、第二电机;106、第二联轴器;107、第二丝杠滑台;108、第二丝杠滑台滑块;109、第一气缸;110、第二气缸安装板;111、第二气缸;112、第三气缸安装板;113、第三气缸;114、分束上夹爪;115、第一橡胶垫;116、第二橡胶垫;117、分束下夹爪;21、第一分束挡杆装置;21’、第二分束挡杆装置;22、压紧装置;301、输送带带面;302、轴套挡圈;303、轴套固定螺栓;304、输送带衬板;305、第一轴端挡圈;306、输送带轴承;307、从动轴;308、张紧安装板;309、张紧螺栓;310、从动链轮;311、主动轴;312、传动链;
313、电机安装板;314、主动链轮;315、电机输出轴;316、第三电机;317、输送带支架;211、第一无杆气缸安装板;212、第一无杆气缸;213、第一无杆气缸滑块;214、方管安装板;215、第一弹簧;216、大方管;217、方管限位螺栓;218、小方管;219、V型挡杆;220、抬升挡片;221、第四气缸安装板;222、第四气缸;223、分束挡板;224、第五气缸;225、压紧板;226、第三橡胶垫;51、弹力绳;52、传送盘;53、传送盘支架;54、传送盘转轴;55、第二轴端挡圈;56、从动带轮;57、第四电机;58、同步带;59、第四电机输出轴;510、主动带轮;511、中间衔接装置支架;512、第四电机安装板;61、工业机器人;62、喂入夹爪安装板;63、第六气缸;64、喂入夹爪;65、工业机器人机柜;71、定位柱;72、夹麻器;73、栉梳机轨道。
具体实施方式
下面结合具体实施例,进一步阐述本发明。应理解,这些实施例仅用于说明本发明而不用于限制本发明的范围。此外应理解,在阅读了本发明讲授的内容之后,本领域技术人员可以对本发明作各种改动或修改,这些等价形式同样落于本发明所附权利要求书所限定的范围。
如图1所示,亚麻打成麻自动分束及喂入装置包括第一分束抓取装置1、第二分束抓取装置1’、辅助分束装置2、输送带3、机架4、中间衔接装置5和喂入装置6。辅助分束装置2位于输送带3上方,输送带3位于机架4上,第一分束抓取装置1与第二分束抓取装置1’位于输送带3下游并吊装在机架4上,第一分束抓取装置1与第二分束抓取装置1’沿输送带3轴线对称分布,中间衔接装置5安装在机架4上并位于第一分束抓取装置1与喂入装置6之间,喂入装置6位于中间衔接装置5下游,栉梳机(部分)7位于喂入装置下游,中间衔接装置5与栉梳机(部分)7均处于喂入装置6臂展活动范围内。机架4上装有外壳,该外壳在轴向上覆盖所有分束装置,防止亚麻打成麻分束过程中的大量尘屑外溢。
如图2所示,第一分束抓取装置1由第一丝杠滑台101、第一联轴器102、第一电机103、第二丝杠滑台安装板104、第二电机105、第二联轴器106、第二丝杠滑台107、第二丝杠滑台滑块108、第一气缸109、第二气缸安装板110、第二气缸111、第三气缸安装板112、第三气缸113、分束上夹爪114、第一橡胶垫115、第二橡胶垫116、分束下夹爪117组成。第一电机103位于第一丝杠滑台101的一端并通过第一联轴器102传递动力,第二丝杠滑台安装板104安装在第一丝杠滑台101的滑块上,第二丝杠滑台107安装在第二丝杠滑台安装板104上,第二电机105位于第二丝杠滑台107的一端并通过第二联轴器106传递动力,第一气缸109安装在第二丝杠滑台滑块108上一同运动,第二气缸111通过第二气缸安装板110安装在第一气缸109的挡板上,第三气缸113通过第三气缸安装板112安装在第二气缸111的挡板上,第一橡胶垫115贴合在分束上夹爪114的下表面,分束上夹爪114安装在第三气缸113的缸体上,第二橡胶垫116贴合在分束下夹爪117的上表面,分束下夹爪117安装在第三气缸113的挡板上。分束上夹爪114与分束下夹爪117均有一圆弧曲面,打成麻束进入该弧形区域使得分束上夹爪114与分束下夹爪117在第三气缸113闭合时能够有效接触,提升分束效果。第二分束抓取装置1’与第一分束抓取装置1结构组成及安装方式相类似。第一橡胶垫115以及第二橡胶垫116增加了亚麻打成麻与分束夹爪间的摩擦力,有效提升分束效果。
如图3所示,输送带3由输送带带面301、轴套挡圈302、轴套固定螺栓303、输送带衬板304、第一轴端挡圈305、输送带轴承306、从动轴307、张紧安装板308、张紧螺栓309、从动链轮310、主动轴311、传动链312、电机安装板313、主动链轮314、电机输出轴315、第三电机316、输送带支架317组成。输送带带面301套在从动轴307与主动轴311表面。输送带带面301为两块大小相同的带面组合而成,输送带带面301中间部分留有适当距离的空隙,采用轴上安装轴套挡圈302的方式以确保在输送带3运动时该空隙始终存在并保持大小恒定,其中,四个轴套挡圈302通过若干轴套固定螺栓303固定在从动轴307与主动轴311的中部。输送带3中安装有几字形输送带衬板304,其凸出部分宽度与输送带带面301间隙相等或略小,高度与输送带带面301平齐或略低,输送带带面301的宽度大于任意亚麻打成麻的长度。从动轴307与主动轴311各由两个第一轴端挡圈305与两个输送带轴承306安装于输送带支架317上,张紧安装板308安装在输送带支架317上,张紧螺栓309安装在张紧安装板308上且张紧螺栓309尾端顶在第一轴端挡圈305外圈,通过张紧螺栓309使输送带带面301与主动轴311、从动轴307紧密接触并存在一定压力,以防止输送带3空转、打滑。从动链轮310安装在主动轴311的一端,主动链轮314安装在第三电机316的电机输出轴315上,传动链312安装在从动链轮310与主动链轮314的外圆圆周上,第三电机316通过电机安装板313安装在输送带支架317上。
如图3所示,辅助分束装置2由第一分束挡杆装置21、第二分束挡杆装置21’和压紧装置22组成。第一分束挡杆装置21、第二分束挡杆装置21’和压紧装置22均安装在输送带支架317上,压紧装置22位于第一分束挡杆装置21与第二分束挡杆装置21’之间。
如图4所示,第一分束挡杆装置21由第一无杆气缸安装板211、第一无杆气缸212、第一无杆气缸滑块213、方管安装板214、第一弹簧215、大方管216、方管限位螺栓217、小方管218、V型挡杆219、抬升挡片220组成。第一无杆气缸212安装在第一无杆气缸安装板211上,方管安装板214安装在第一无杆气缸滑块213上,大方管216固定在方管安装板214后表面,第一弹簧215置于大方管216内部,方管限位螺栓217置于小方管218上端的孔内,小方管218内嵌于大方管216内,大方管216中间开有一直槽口,该直槽口为小方管218提供安装和限位作用,V型挡杆219与抬升挡片220固定在小方管218底端。第二分束挡杆装置21’与第一分束挡杆装置21结构组成与安装方法相类似。
如图5所示,压紧装置22由第四气缸安装板221、第四气缸222、分束挡板223、第五气缸224、压紧板225、第三橡胶垫226组成。第四气缸222安装在第四气缸安装板221上,第四气缸安装板221固定在输送带支架317上,第五气缸224通过压紧板225安装在第四气缸222的挡板上,压紧板225同时与第五气缸224缸体下表面及第四气缸222挡板的下表面相接触,第三橡胶垫226贴合在压紧板225的下表面,第五气缸224挡板的上表面安装有分束挡板223。分束挡板223的竖直平面底端为V型设计,其两曲线为对称的二次曲线,以确保底部为一尖点,该分束挡板223在竖直方向上厚度由高到低逐渐减小,以确保分束挡板223插入亚麻打成麻时减少亚麻打成麻的缠绕,提升分束效果。分束上夹爪114中亦采用类似设计,此处不再赘述。
如图6所示,在分束抓取装置1抓取亚麻打成麻时,第三气缸113处于输送带3的从动轴307中间位置,分束上夹爪114的竖直平面与分束挡板223的竖直平面处于同一平面,V型挡杆219与分束挡板223的竖直平面处于同一平面,第三橡胶垫226位于输送带衬板304露出部分的正上方,随着第四气缸222的打开,第三橡胶垫226可与输送带衬板304露出部分紧密贴合。
如图7所示,中间衔接装置5由弹力绳51、传送盘52、传送盘支架53、传送盘转轴54、第二轴端挡圈55、从动带轮56、第四电机57、同步带58、第四电机输出轴59、主动带轮510、中间衔接装置支架511、第四电机安装板512组成。若干弹力绳51平行固定于传送盘52上,其可承接落下的亚麻打成麻束,亚麻打成麻束与弹力绳51呈90°角,故落下的亚麻打成麻束位于弹力绳51上方,且弹力绳51为亚麻打成麻束提供摩擦力使其随着传送盘52的运动而运动。传送盘52铰接在传送盘支架53上并可自由转动,传送盘52在重力作用下始终保持水平,传送盘支架53固定在传送盘转轴54上并随之转动,传送盘转轴54通过两个第二轴端挡圈55安装在中间衔接装置支架511上,从动带轮56固定在传送盘转轴54的一端,主动带轮510安装在第四电机输出轴59,第四电机57通过第四电机安装板512固定在机架4上、同步带58安装在从动带轮56与主动带轮510的外圆圆周,中间衔接装置支架511安装在机架4上。
如图8所示,喂入装置6由工业机器人61、喂入夹爪安装板62、第六气缸63、喂入夹爪64、工业机器人机柜65组成。栉梳机(部分)7由定位柱71、夹麻器72、栉梳机轨道73组成。工业机器人61安装在工业机器人机柜65上,第六气缸63通过喂入夹爪安装板62安装在工业机器人61末端,喂入夹爪64位于第六气缸63的夹爪上。喂入夹爪64有若干个平行的手指,其指端磨圆,指宽小于中间衔接装置5的传送盘52上弹力绳51的间隙,指间间隙大于弹力绳51直径,以确保喂入夹爪64的各指可深入弹力绳51下方将亚麻打成麻束抓起。
栉梳机(部分)的夹麻器72与中间衔接装置5的传送盘52需在喂入装置6的工业机器人臂范围内。
在本实施例中,亚麻打成麻分束及喂入的工作步骤如下:
步骤1、如图1至图8所示,在机器通电后首先进入自检程序。此时输送带3断电不启动,第一分束挡杆装置21中的第一无杆气缸212回到右极位,第二分束挡杆装置21’中的第二无杆气缸212’回到左极位,即二者均靠近输送带3的中间位置;第四气缸222闭合,致使压紧板225向上抬升,同时小方管218与V型挡杆219在抬升挡片220的带动下向上运动,第五气缸224打开使得分束挡板223亦向上运动,从而使输送带衬板304与压紧装置22间存在一亚麻打成麻可通过的空间;第一分束抓取装置1中的第一丝杠滑台101运动至零点位置(靠近电机的左极限位置),第二丝杠滑台107运动至零点位置(靠近电机的上极限位置),第一气缸109闭合,第二气缸111闭合,第三气缸113打开,此工位目的是清除分束上夹爪114与分束下夹爪117中可能存在的亚麻打成麻,第二分束抓取装置1’与第一分束抓取装置1置于类似的初始位置,其沿输送带轴线位置呈轴对称分布;中间衔接装置5的第四电机57顺时针转动,直至任意两个传送盘52处于同一水平位置;喂入装置6中的工业机器人伺服上电并运动至其程序原点。
步骤2、如图1至图8所示,待自检程序完成后即进入工作程序。第一分束抓取装置1中的第二气缸111闭合使得第三气缸113缸体呈竖直位,第三气缸113闭合,第一丝杠滑台101向输送带3方向运动,运动至分束上夹爪114的竖直平面与分束挡板223的竖直平面处于同一平面。
步骤3、第一气缸109打开使得第三气缸113位于输送带3的正中间,第三气缸113打开,第二丝杠滑台107向下运动至分束下夹爪117略低于输送带衬板304。
步骤4、第三电机316逆时针转动一定角度,使输送带带面301带着亚麻打成麻向下游运动一定距离,而后第三气缸113闭合以从亚麻打成麻的中间夹持固定一束亚麻打成麻,第四气缸222打开使得压紧板225与第三橡胶垫226紧贴在输送带衬板304以压紧剩余待分束亚麻打成麻,小方管218与V型挡杆219在第一弹簧215的作用下沿着大方管216上的槽向下直线运动,并使得V型挡杆219的下端紧贴输送带带面301。第五气缸224闭合使得分束挡板223向下插入亚麻打成麻的间隙中以阻挡剩余待分束打成麻,第二丝杠滑台107向上运动一定距离以避免第三气缸113与从动轴307发生碰撞,第一气缸109闭合以避免第一分束抓取装置1中的第三气缸113与第二分束抓取装置1’中的第三气缸113’发生碰撞。
步骤5、第一分束抓取装置1中的第一丝杠滑台101开始运动至零点位置,第一分束挡杆装置21与第二分束挡杆装置21’中的第一无杆气缸212与第二无杆气缸212’分别从中间向两端运动,使得V型挡杆219能够将亚麻打成麻从中间到两端更好的分开,随着第三气缸113与输送带3的相对位置逐渐增大,第三气缸113中的亚麻打成麻将与剩余待分束亚麻打成麻彻底分开。
步骤6、第一分束挡杆装置21与第二分束挡杆装置21’中的第一无杆气缸212与第二无杆气缸212’分别从两端向中间运动,而后第四气缸222闭合使得压紧板225抬升,同时小方管218与V型挡杆219在抬升挡片220的带动下向上运动,第五气缸224打开使得分束挡板223亦向上运动,从而使输送带衬板304与压紧装置22间存在一亚麻打成麻可通过的空间。
步骤7、第一分束抓取装置1中的第一气缸109打开,第二气缸111闭合使得第三气缸113缸体呈水平位,第三气缸113打开使得分束上夹爪114与分束下夹爪117分离,第三气缸113中的亚麻打成麻束落在传送盘52的弹力绳51上。
以上步骤2至7重复执行即为分束循环,第二分束抓取装置1’中所有构件的运动与第一分束抓取装置1的运动均相同,故其运行单个周期所需时间也相同,故不再赘述。第二分束抓取装置1’开始运动的时间均比第一分束抓取装置1开始运动的时间延后半个周期。
步骤8、亚麻打成麻束落在弹力绳51上后,第四电机57逆时针转动至传送盘支架53恰好转动90°,使用中间衔接装置5避免了第一分束抓取装置1喂入装置6可能会发生的碰撞。
步骤9、工业机器人61运动至第六气缸63恰好位于传送盘52的正上方,且第六气缸63缸体竖直,喂入夹爪64的各手指平行于传送盘52上的弹力绳51。而后工业机器人61运动至第六气缸63向下运动一定距离,闭合第六气缸63,使得喂入夹爪64将亚麻打成麻束夹持。
步骤10、工业机器人61运动至第六气缸63恰好位于夹麻器72的正上方,且第六气缸63缸体竖直,打开第六气缸63,使得喂入夹爪64将亚麻打成麻束放在夹麻器72上。而后工业机器人运动至程序原点。夹麻器72在每周期内会沿着栉梳机轨道73循环运动。
以上步骤2至10重复执行,直至输送带3上的打成麻均已被分束并喂入至夹麻器72中。
本领域技术人员可以理解,本发明公开的各个实施例和/或权利要求中记载的特征可以进行多种组合或/或结合,即使这样的组合或结合没有明确记载于本公开中。特别地,在不脱离本公开精神和教导的情况下,本发明公开的各个实施例和/或权利要求中记载的特征可以进行多种组合和/或结合。所有这些组合和/或结合均落入本公开的范围。
以上对本发明公开的实施例进行了描述。但是,这些实施例仅仅是为了说明的目的,而并非为了限制本公开的范围。尽管在以上分别描述了各实施例,但是这并不意味着各个实施例中的措施不能有利地结合使用。本发明公开的范围由所附权利要求及其等同物限定。不脱离本发明公开的范围,本领域技术人员可以做出多种替代和修改,这些替代和修改都应落在本公开的范围之内。
文章摘自国家发明专利,一种用于栉梳机的亚麻打成麻分束及喂入机构和方法,发明人:裴泽光,吴迅,胡文斌,王瑞森,申请号202611179254.3,申请日:2026.08.05。
