摘 要:针对工业大麻打捆收获效率低、劳动力需求大等问题,本文设计了一种自走式联合收获打捆机,可集捡拾、打捆、皮带输送及履带行走于一体。整机采用发动机、液压泵、液压马达及液压缸组成的静液压式传动方案,实现动力的高效分流与各部独立控制。文章详细阐述了捡拾系统、集麻打捆系统、输麻放捆装置及行走底盘的结构组成与工作机理,重点分析了集麻齿曲柄机构、打捆机构和放捆弹齿、皮带侧向输送等关键环节的设计思路。田间应用表明该机具满足相关标准对捡拾率、成捆率等指标的要求,其结构合理、作业顺畅能够满足工业大麻机械化收获的需求。
关键词:工业大麻;收获机械;打捆机;液压驱动;自走式
0 引言
我国是工业大麻种植面积最大的国家,种植面积约占世界的1/2,工业大麻在纺织、造纸、医药等行业被广泛应用[1],且纤维强度高、生长周期短,近年来种植规模不断扩大,其茎秆粗壮、纤维韧性强、收获期短,用传统方法进行收割晾晒、捡拾打捆的分段作业模式,不仅耗费大量人力而且作业效率低,难以适应规模化种植需要。随着农业机械化技术的进步,各国开始探索适合工业大麻的机械化收获方式,国外工业大麻机械化水平比国内技术相对领先[2-3]。20世纪40年代后期苏联就实现了从播种到脱粒的全程机械化,美国和德国收获机械也较为先进[4],但普遍存在价格昂贵、维修费用高的问题。国内捆麻机起步较晚,针对工业大麻打捆收获的专用设备更少,工业大麻捡拾机和打捆机的分段作业增加了收获环节和成本,功能单一的麻类收获机械容易出现漏捡、麻捆散落和土地碾压等问题。因此,研发一种能够一次性完成捡拾、输送、打捆、放捆全流程的联合收获机意义重大,可大幅度降低工业大麻收获成本、提高作业效率。本文围绕一种自走式工业大麻捆麻机展开研究,重点解决多工作部件的动力分配与协同控制问题,为工业大麻全程机械化提供有益参考。
1 整机总体方案与动力传动
1.1 整机结构与系统组成
自走式工业大麻捆麻机结构如图1所示,主要由捡拾系统、集麻打捆装置、操作系统、动力系统、液压系统、行走系统、输麻放捆装置等组成。整机参数:质量2085kg,配套动力46.3kw,捡拾铺数1铺,作业速度6-8km/h,麻捆直径20-30cm,配套动力主要参考了同类机型如星光农机9yfl-1.9型履带自走式方捆打捆机。整机采用模块化设计突出行走底盘、捡拾系统、集麻打捆系统、皮带输送放捆系统四大核心部分,按照“前置捡拾、中置打捆、侧向放捆”的方式布局,实现田间作业的连续化与自动化,行走底盘位于整机最下方,采用履带式结构,由发动机经变速箱机械驱动。机架作为整机的承载基础,所有工作部件均安装于机架上,保证了各系统之间的相对位置精度和作业协调性。整机动力由发动机提供,经变速箱动力分为两路:一路机械传动直接驱动履带行走底盘,另一路驱动液压泵完成液压系统的运行,液压泵输出的高压油经多路换向阀分配至各液压马达和液压缸,分别驱动捡拾滚筒、输送链、集麻齿、打捆装置和放捆机构等执行元件,并控制捡拾台的升降。行走系统与液压系统相互独立,实现工作部件转速的无级调节和复杂工况的适应性。整机结构紧凑,动力分配合理,能够一次性完成工业大麻的捡拾、输送、打捆、侧向放捆的作业工序,具有作业效率高、麻捆成型好、适应性强等特点。
图1 自走式工业大麻捆麻机结构
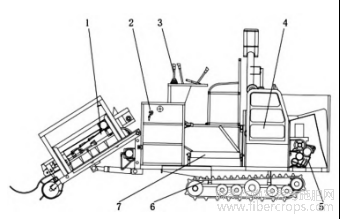
1.捡拾系统;2.集麻打捆装置;3.操作系统;4.动力系统;5.液压系统;6.行走系统;7.输麻放捆装置
1.2 动力传动方案设计
为了解决多个工作部件对动力的不同需求,本机采用了静液压式传动方案,发动机作为唯一动力源,其输出的动力首先进入变速箱,在这里动力被分为两路,具体流程如图2所示。第一路机械传动部分直接驱动行走底盘,这部分动力通过传动轴、变速箱、驱动轮等机械部件传递,负责整机的前进后退与转向,行走速度通过变速箱挡位进行调节,满足田间转移和作业两种工况的需求。第二路液压传动部分驱动大排量液压泵,液压泵将发动机的机械能转化为液压油的压力能,输出高压油再经过多路换向阀组,被精确分配至各个液压执行元件,包括驱动工作部件的多个液压马达,以及控制捡拾器升降的液压缸。这种动力分流方案的优势在于,行走系统与工作系统相互独立,工作部件的转速可以根据作物状态和作业需求进行无级调节,不受行走速度的直接影响,极大增强了机具对田间复杂工况的适应能力。
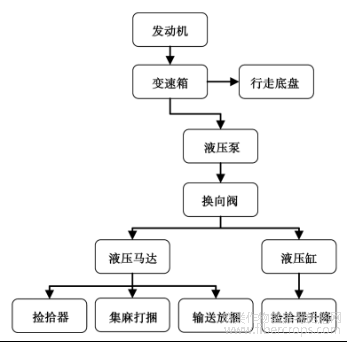
图2 动力传动流程图
1.3 整机工作流程
在田间作业时,行走底盘匀速向前行驶,位于机器前端的捡拾系统将铺放在地面的麻秆捡起,并通过输送系统向后输送,随后集麻打捆系统的集麻齿将麻条周期性拨入打捆室,打捆机构完成打结后,放捆弹齿将成型的麻捆向后推出,落在皮带输送机上输送至机器侧方地面,整齐地排放于地面实现边行走边放捆。
2 捡拾系统设计
捡拾系统是整机作业的第一道工序,其作用是将田间晾晒后的麻条从地面捡起,并平稳地输送到后方的打捆机构,捡拾的质量直接影响后续所有工序的效果。捡拾系统由捡拾滚筒和输送系统两部分组成,这两部分分别由两个独立的液压马达驱动,以实现各自转速的独立调节。
2.1 结构组成
捡拾滚筒由限位轴、固定架、滚筒等组成,表面均匀分布着多排伸缩齿[5],这些伸缩齿既能有效挑起麻秆又能在遇到石块等硬物时自动避让,捡拾滚筒的液压马达安装在滚筒轴一端,通过液压马达直接驱动滚筒旋转,滚筒转速可根据麻秆的铺放厚度和含水率进行调节,确保捡拾干净不伤麻。输送系统采用常见的拨齿链结构,位于捡拾滚筒的后方[6],其结构由传动链和均布在链上的拨麻齿组成,传动链由液压马达驱动,拨齿运行到链上方时贴合在链上,当拨齿运行到带下方时,拨齿靠重力下垂拨齿根部进入卡槽完成拨麻。这种拨齿链结构既能提供足够的输送能力,又能在麻秆堆积过多时通过拨齿的变形防止堵塞。
2.2 速度匹配
捡拾滚筒速度、输送系统的工作速度与行走速度相互匹配防止漏捡、堵塞和空载,由于三者动力都有独立的来源,可灵活调整转速和比例,使物料流保持均匀连续输送。捡拾滚筒伸缩齿运动轨迹如图3所示,v为机具前进速度,A点为伸缩齿入料点,C为伸缩齿出料点,B为入料深度极限值(此时阻力最大),OA为伸缩齿末端到滚筒中心的距离(用R表示其数值为300MM),ω为捡拾滚筒转速,t为行进时间。
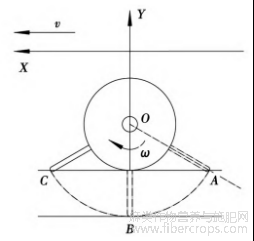
图3 捡拾滚筒伸缩齿运动轨迹图
本机捡拾滚筒转速由捡拾效果确定,行进速度取设计范围中间值7KM/H,当捡拾滚筒转速为74-93R/MIN,输送带滚筒直径为300MM、转速为274R/MIN时,满足捡拾率等相关设计要求,在此范围内捡拾距离略大于行走距离捡拾连续性较好,输送带输送速度大于捡拾速度满足打捆、放捆等要求,按照公式(1)计算伸缩齿端部线速度和输送带送料速度
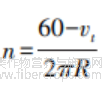
式中N—伸缩齿末端轨迹转速,R/MIN;
VT—伸缩齿端部线速度,M/S;
R—轨迹半径,M。
此时,捡拾滚筒齿端线速度与行走速度的比值在1.2-1.5之间,输送速度与行走速度比值为2.2。
3 集麻打捆系统设计
集麻打捆系统是整机的核心部分,负责将输送来的麻秆压缩成捆,完成打结后再由放捆齿拨到输送带上。该系统由集麻机构、打捆装置和放捆机构组成,由同一液压马达驱动,液压马达通过链轮箱将动力分散给集麻、打捆和放捆三部分,在链条箱协同工作下保证了集麻、打捆成形和放捆的节奏一致。
集麻机构的作用是将输送系统送来的麻秆呈周期性定量拨入打捆室,防止喂入不均导致麻捆密度不一致,集麻齿采用曲柄摇杆机构来实现往复拨动集麻,该机构由链条箱提供动力,集麻齿在滑道内做近似直线的往复运动,集麻齿前端设计有钩齿,当集麻齿向前运动时,钩齿插入麻条堆中将其向后推入打捆室;当集麻齿向后运动时,钩齿从麻条中退出准备下一次推送。曲柄摇杆机构的运动特性决定了集麻齿的工作行程与回程速度不同,通过合理设计曲柄、连杆的长度和比例可使工作行程速度相对平稳,回程稍快,这样既能保证推送有力又能快速复位提高喂入效率。
打捆装置由鹰嘴、送绳器、割绳刀等组成,在动力轴作用下驱动打结器进行夹绳、绕扣、打结、切断等动作,将捆绳牢固地系在压缩好的麻捆上,当打结完成麻捆成型后凸轮机构被触发,推动放捆齿轴快速转动,使放捆齿向后弹出,将麻捆从打捆室推向输送带[7]。
4 输麻放捆装置设计
输麻放捆装置的任务是将成型后的麻捆从打捆室移出并输送到机器侧面,以实现连续作业、整齐放捆,同时避免麻捆直接砸落地面造成散捆。该装置主要由皮带输送机构成,皮带输送机横向布置在打捆室出口的正下方,由一个独立的液压马达驱动,输送机的皮带表面带有横隔板,这些横隔板可以有效防止麻捆在输送过程中滚动或打滑,当麻捆落在皮带上,皮带将其横向输送至机器侧方地面。这种皮带输送侧向放捆的方式相较于传统的后部直接抛捆具有明显优势,麻捆是滑落而非抛落,落地时冲击小不易散,麻捆被整齐地排列在机器侧面而非正后方,这样不会影响机器的前进路线,同时避免了后轮碾压麻捆,还可根据麻捆的产出速度调整皮带转速,使麻捆在侧面均匀铺放,便于后续捡拾装车。
5 行走底盘设计
本机采用履带式行走底盘,履带底盘接地面积大、局部压力小,能够适应工业大麻种植区常见的松软土壤条件,行驶平稳且通过性好。履带底盘由机架、驱动轮、托带轮、负重轮、履带及张紧装置组成[8],驱动轮与变速箱的输出轴相连,变速箱由发动机通过机械传动直接驱动,履带板采用橡胶与金属复合结构,橡胶部分与地面接触,既保证了足够的附着力又减少了对田间道路和土壤结构的破坏,金属骨架则提供了必要的支撑强度。履带底盘的接地面积大,对地面压力小,即使在雨后或土质松软的田块作业也不易下陷,履带底盘还有转弯半径小,机动灵活,便于转向和调头的优点,其动力直接来源于发动机的机械传动,不经过液压转换,因此传动效率高,适合长时间、大负荷的行走作业,整机的设计作业速度在6-8KM/H之间,这一速度范围既能保证捡拾打捆的作业质量又能兼顾作业效率,在实际操作中驾驶员可以根据麻条的铺放厚度和密度灵活调整行走速度,同时通过液压阀调节各工作部件的转速,使整机始终处于最佳的作业状态。
6 田间试验与作业效果
样机完成后在黑龙江省绥化市青冈县祯祥镇进行田间作业试验,以验证整机作业性能和各项设计指标。
试验地块的长度为100M,宽至少为2个机具作业幅宽取5M,工业大麻品种为龙大麻1号,株高在2M左右,产茎秆约12000KG/HM2,麻秆收割后在田间晾晒数日,含水率在15%-25%适宜打捆,根据国家标准《农业机械试验条件测定方法的一般规定》(GB/T5262-2008)所述方法测定相关指标[9],试验地块土壤有一定湿度(约为25%),地表坡度不超过13°,能够较好地检验履带底盘的通过性能和各工作部件的适应性。
样机在田间连续作业一次性完成了捡拾、输送、打捆、侧向放捆的完整工序,履带底盘在松软土壤上行驶平稳未出现明显下陷或打滑现象,捡拾系统能够将铺放的麻秆干净地捡起,输送系统顺畅未见堵塞,集麻齿以稳定的频率将麻秆喂入打捆室,打捆机构工作正常打结牢固,放捆弹齿将麻捆顺利拨出,皮带输送机将麻捆侧向输送至机器侧面,麻捆落地排列整齐没有出现散捆现象,具体试验结果如表1所示。
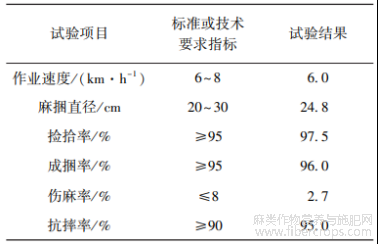
表1 工业大麻捆麻机试验结果
从作业效果来看,整机的捡拾率为97.5%,有效减少了田间浪费;成捆率为96%,散捆数量少;伤麻率2.7%,符合加工要求。液压系统运行平稳,液压马达转速调节灵敏、油温正常,整机的作业速度达到了预期设计目标,综合效率远高于传统分段作业模式。
7 结论
本文对4KM-280型自走式工业大麻捆麻机的设计进行了全面阐述,得出以下结论:
1)整机结构布局合理,能够一次性完成从田间捡拾到侧向放捆的工序,有效解决了工业大麻分段收获效率低下的问题。
2)采用的传动方案可实现行走系统与工作系统的动力分流,行走系统由机械传动直接驱动,效率高、可靠性好,工作系统由液压泵驱动,各部件均可实现独立无级调速,控制灵活、适应性强。
3)捡拾系统采用捡拾滚筒和输送系统独立调节,保证了物料流的连续与稳定;集麻打捆系统的集麻齿实现了周期性定量喂入,打捆装置打结与放捆动作协调;输麻放捆装置通过放捆弹齿与皮带输送机配合实现麻捆的侧向整齐排放。
本研究为工业大麻联合收获装备的研发提供了有益的技术参考,后续将进一步围绕液压系统的节能控制、作业参数的智能监测与自适应调节等方面开展深入研究。
参考文献
[1]郝朝会,吴宗剑,陈宏圣,等.工业大麻割铺机铺放机理与试验研究[J].干旱地区农业研究,2025,43(5):290-297.
[2]郝朝会,吴宗剑,李元宝,等.工业大麻收获机割台设计与试验[J].农业机械学报,2024,55(S2):112-121.
[3]唐斌,李显旺,袁建宁,等.工业大麻微型收获机械的技术与发展分析[J].中国农机化学报,2018,39(2):17-21.
[4]吴宗剑,郝朝会,于靖博,等.工业大麻割铺机割台喂入速比分析与试验[J/OL].农机化研究,2026(2026-03-10).https://link.cnki.net/ur1id/23.1233.S.20260309.0946.004.
[5]胡国玉,赵艺涵,李昆,等.基于离散元法的残膜伸缩齿式滚筒捡拾装置设计与试验[J].农业机械学报,2026,57(2):81-89.
[6]孔凡婷,王德福,石磊,等.圆盘切割式蓖麻采摘装置设计与试验[J].农业工程学报,2021,37(23):1-9.
[7]李占成,程睿,东忠阁,等.方草捆压捆机打结器综合性能试验台的设计与试验[J].农机化研究,2026,48(4):78-85.
[8]王昱,刘佳豪,曾山,等.土壤含水率对履带式底盘机动性能大学学报影,响20的26,D4E7M(2-)M:B3D3合349仿真[J].华南农业
[9]GB/T5262-2008农业机械试验条件测定方法的一般规定[S].
文章摘自:贾彪,曹海峰,高勇,等.4KM-280型自走式工业大麻捆麻机设计[J].农机使用与维修,2026,(9):8-11.DOI:10.14031/j.cnki.njwx.2026.09.002.
